INSAIT разработва следващо поколение модели за физически AI
INSAIT подготвя нови решения за интегриране на изкуствен интелект в роботизираните системи, заяви докторантът Петко Петков в предаването UpDate
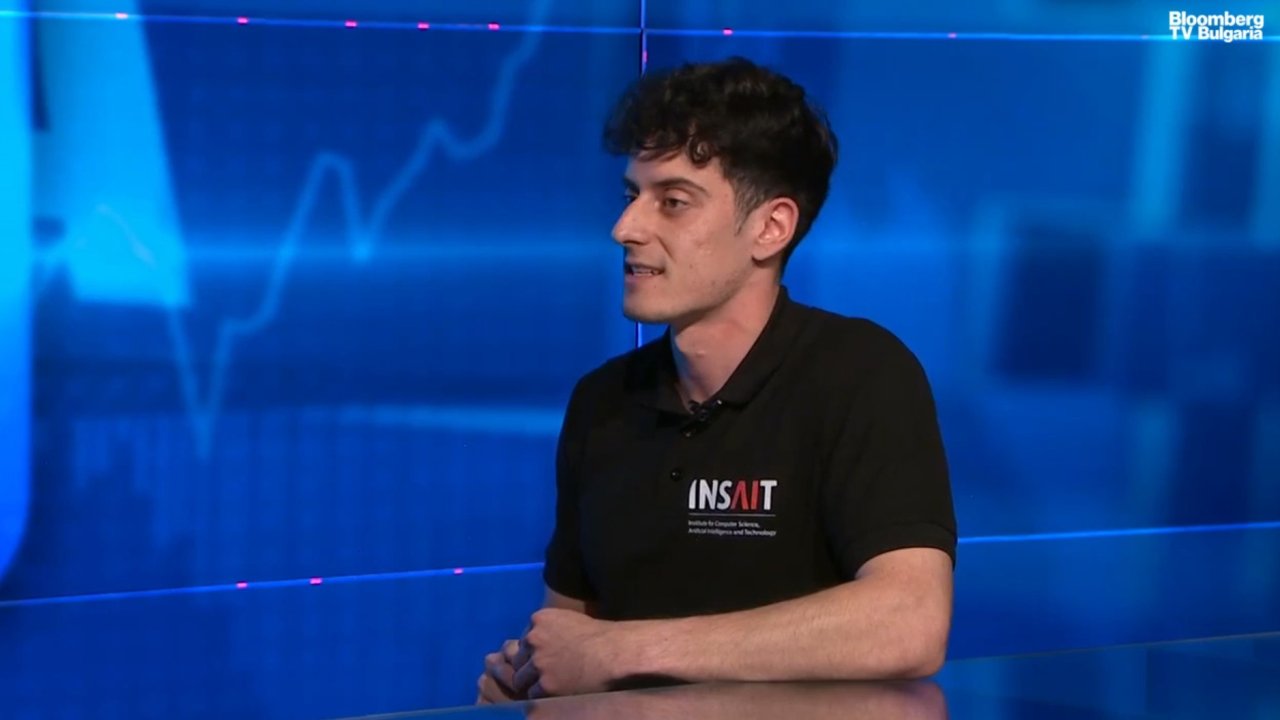
INSAIT подготвя нови решения за интегриране на изкуствен интелект в роботизираните системи, заяви докторантът Петко Петков в предаването UpDate с водеща Антоанет Василева. Централна роля в изследванията заема платформата LADDER, разработена съвместно с технологичния концерн Nvidia, чиято цел е да оценява способностите на т.нар. Physical AI — модели, които трябва да изпълняват действия в реална физическа среда.
От дигиталните умения към физическите предизвикателства
Петков изтъкна, че голяма част от добре познатите модели работят само в дигитално пространство и срещат сериозни затруднения при прехвърляне на тези умения върху роботи. Когато се постави задача да контролира механичен манипулатор, дори „прости“ за човека действия често се провалят. Причината е, че успешното изпълнение на физическа задача изисква верига от коректно изпълнени стъпки: прецизно разпознаване на обекта, правилно придвижване, захват и преместване до целта. Дори малка грешка в някой от елементите на тази последователност може да обрече резултата.
LADDER — тестове в симулация с реални изводи
Платформата LADDER оценява модели чрез многоетапни сценарии с до 10 последователни действия, за разлика от по-ранните тестове, фокусирани върху единични манипулации като вдигане на чаша. Използването на симулация позволява широк обхват на параметри и мащабно тестване, което улеснява сравняването на различни архитектури и подходи.
Според Петков резултатите от симулационните тестове корелират добре с представянето на реални роботи: класацията и относителните резултати остават същите и в двата случая. Това дава основание да се смята, че симулационните изпитания в LADDER дават валидна представа за възможностите на моделите в практическа среда.
Кой се представя по-добре — общи или специализирани модели?
Интересно наблюдение от тестовете е, че най-добрите общи езикови и мултимодални модели превъзхождат в много сценарии тези, специално разработени за роботика. Все пак и най-успешните системи успяват да довършат напълно едва около една трета от най-сложните задачи, което подчертава значителната разлика между дигиталните възможности и практическото изпълнение на поредица от физически действия.
Икономическа пречка за внедряване
Освен техническите ограничения, ключов фактор за масовото прилагане на Physical AI остава и цената. Данните от LADDER показват, че най-добре представящият се модел струва средно над 6 долара за изпълнение на проста задача — ниво на разход, което прави широкото внедряване в бизнес процеси нерентабилно в настоящия момент.
Приложения и пазарни перспективи
Петков отбеляза, че сегашните индустрии като автомобилното производство вече използват роботи, но те работят в строго контролирани и предварително програмирани среди. Навлизането на Physical AI би разширило възможностите към сектори с по-непредвидима среда — гъвкаво производство, автоматизирани складове и услуги в битовата сфера, като домашни помощници за готвене, почистване и грижа за домакинството.
В същото време пазарната реалност показва прагматизъм: машини, които изпълняват тесни и добре дефинирани функции, остават доходоносни. Целта на изследователите обаче е да надградят към генеративен Physical AI — система, която да се адаптира към динамични и променящи се условия без нужда от ръчно препрограмиране за всеки нов сценарий.
Сътрудничество и бъдещи ангажименти
Партньорството между INSAIT и Nvidia демонстрира интереса на големите технологични компании към разработките, които се правят в България. Петков посочи, че Nvidia инвестира в роботика и вижда потенциала на LADDER като инструмент за оценка на бъдещи технологии. INSAIT продължава да работи по усъвършенстване на физическия изкуствен интелект и според него скоро ще има обявления за нови модели и подобрения в тази област.